Başlangıç...

Bismillahirrahmanırrahiym...

Esirgeyen ve bağışlayan Allah'ın adı ile...

Yayına başlıyoruz...

18 Eylül 2019 Çarşamba

FPV

Eldeki 2.4 GHz ve 1.2 GHz gibi Video Verici'ler 2.4 GHz Kumanda ve 1.2 GHz GPS frekansları ile etkileşim yaptıklarından dolayı 5.8 GHz Video Vericisi kullanmam gerekti...

Diğer bir husus : Sahada kafaya FPV sistemini takmanın pratik olması gerekiyor... Bu sebepten dolayı V.Gözlük, V.Alıcısı ve pilin birlikte olması lazım...

Bu hususları taşıyan ve bana göre fiyatı en uygun olanı aldım...

Eachine VR-007 Pro

Eachine gözlükte ön kısmın uzun olması bir problem çıkarmıyor çünkü çok hafif...
Ürünün 2 dezavantajı var :
  1. Benim gözümde yakını bulanık görme problemi var. O yüzden ekrandaki OSD yazılarını bulanık görüyorum...
  2. Çözünürlüğü biraz düşük ama gayet net...

2008 senesinde Model Uçak ile bir FPV denemesi yapmıştım. Okulun çatısına düşmekten kıl payı kurtarmıştım... FPV deneyip de Drone'u kaybedenler bile var... O yüzden acemi iken tedbirli olmak lazım...

O yüzden baştan V.Gözlük alnımda takılı iken Loiter'de  bir süre sabit tutup sonra V.Gözlüğü gözüme takıp, kısa bir süre bakıp gözümden çıkarıp alnıma alarak bir deneme yaptım... Sistem düzgün çalıştı...

Bir problem : GPS eskiden 10 sn'de Fix olurken FPV sistemi ile 20 sn'de Fix oluyor... GPS'in yakınındaki Analog (PAL) Kamera'dan şüpheleniyorum [ ölçümlerim onu gösteriyor ]...

26 Ağustos 2019 Pazartesi

Battery FailSafe ve Uçuş Süresi Ölçümü

Battery FailSafe ayarı için 2 parametre mevcut:

BATT_FS_LOW_ACT değeri Battery FailSafe olduğu zaman ne yapacağı.(0:None, 1:Land, 2:RTL)...

BATT_LOW_VOLT değeri FailSafe vereceği, Power Module'den gelen Voltaj değeri... Bendeki Power Module yükte iken biraz düşüş yapıyor... O yüzden Loiter ile ölçerek bendeki voltajları tespit ettim... Uzun süre beklemek biraz zor oluyor... Loiter sonunda pilin bitmesi sırasında yavaşça alçalıyor yada hafif dengesizlik yapıyor. Burda FailSafe vereceği zaman kumanda ile oynamamak lazım. Çünkü o zaman eğrideki oynamalar 10 sn'lik tespit süresi içinde olursa o zaman FailSafe'e geçmiyor...

Loiter ile full boşalma eğrisi...

Turnigy 2200 mAh, 3S Lipo pil ile yaptığım ölçüm değerleri:
5:27:13 - 5:33:05 = 5dk52sn = 352sn... Loiter'de en son 9.45 Volt... Pil takılı değilken pilin son voltajı 11.10 V.

Sonra 750 m.'lik bir Auto denemesi yaptım... Onda BATT_FS_LOW_ACT,2 yaptım (RTL). Son RTL yapma süresi ve 10 sn daha ekleyip ayarladım... 330 sn kadar sürdü (FS vermedi)... Bataryada 0.14V kadar daha kaldı...

Şimdi 5 dk uçuş süresi az 10 dk uçşsun şeklinde bir düşünce oldu ama sonra 5 dk uçmanın bile ne kadar zorlayıcı olduğunu gördükten sonra 10 dk'ya uzatmak iyi bir fikir olmayacak dedim...

21 Ağustos 2019 Çarşamba

Sınırları zorlamaya başladım...

Bu arada birkaç ciddi deneme yaptım...

Radio FailSafe'e ayarlamak çok işime yaradı...

Önce, Auto Mode'da 70 m. öteye, saha sonuna kadar gidip geldi...
Sonra, saha dışına çıktığında yükseklik farkı olan bir yere, üst yola git-gel denemesi yaptım...
Üst yoldaki ağaçlar ve elektrik direkleri çok yüksek gözüktü gözüme ve o yüzden 40 m. yükseklikte deneme yaptım. 40 m. çok aşırı yüksek oldu ve beni zorladı. Yukarı bakarken filan baya bir korktum... Ama sonuçta düzgün yaptı... Amacım zemindeki yükseklik farkı GPS Alt. değerini değiştiriyor mu onu anlamaktı ama bu denemede tam anlayamadım...

40 m. yükselme korkuttu...
Sonraki denemede de zaman denemesi yaptım. Toplam 500 m.'lik bir uçuş gerçekleştirdim. Bunda da uçuş süresi fazla olduğu için bir endişe duydum çünkü ne kadar uzun sürerse o kadar aksilik çıkma ihtimali vardı... Onu da çok düzgün yaptı. 500 m.'yi 200 sn'de yaptı... 2200 mAh, 3S pil 0.94V harcamış...

Sonra uzağa gidiş-geliş planladım. Toplam 500 m.'lik yol. 40 m. yükseklik. 200 m. kadar direkt uzaklık... Bir problem olmadan gitti geldi... Yine 200 sn tuttu...

Uzağa gidiş-geliş...

15 Ağustos 2019 Perşembe

Auto Mode ile FailSafe

Mesafeler artınca Radio FailSafe'i aktif hale getirmek gerekti.
Radio FailSafe'i "Continue Auto Mission" şeklinde ayarladım...
Log'larda Auto Mode'da 30 m. ileri git-gel uçuşunda 2 kere FailSafe vermiş.

FailSafe'i iyice denemeye karar verdim.
Demiş : "If the failsafe clears (i.e. transmitter and receiver regain contact) the copter will remain in its current flight mode". Yani kumandayı açınca Auto'ya devam edecek. Sonra Mode değiştirirsem değişecek...

Sahada deneme şu şekilde oldu:
4 m yüksekte Auto Mission'da kumandayı kapatıp 3 adet WayPoint'i kumanda kapalı iken düzgün yaptığını ve bir oynama yapmadığını gözlemledim...
30 ile 35 arasında kumanda kapalı (FailSafe)...
Önemli husus : FailSafe'de kumandayı kapatıp açmak gerekiyor. Bendeki FlySky FS-i6 kumandayı açarken Switch'ler UP pozisyonda olmazsa kumanda aktif hale geçmiyor...
"Warning. Place all switches in their up position and lower the throttle" diyor...
O yüzden Mode Switch'lerini Reverse yaparak UP pozisyonda istediğim gibi olmasını sağladım...


Kumanda Swtich pozisyonları şu şekilde ayarlı:
En sağdaki Mission Planner'deki CH7 ile Auto'ya ayarlı.
Sağdan 2.ci olan (3 Pos.) Stabilize/Alt-Hold/Loiter olarak ayarlı.

16 Temmuz 2019 Salı

"Battery 1 is low" hatası...

"Battery 1 is low" ve
"PreArm: Battery failsafe"
hataları hakkında :

Ara vermeden önce (30 Mart civarında) bu hatayı vermişti. Ondan sonra bazen 2.ci Arm sırasında Battery Error verip Alarm veriyor ve kilitleniyordu... Bu böyle sürüp gitti...

Aklıma son çare olarak eski Log'lara bakıp hatanın ne zaman başladığına bakıp problemi tespit etmek geldi.
Log'ların Param'larını çıkarıp kontrol ettim :
Hata vermezken : BATT_LOW_VOLT, 6
Hata verirken      : BATT_LOW_VOLT, 10.5
Bunu anladım.

Aynı zamanda ucuz bir Power Module (PM) bulmuştum.
PM'yi değiştirdim... Eskisi Battery Monitor'da 5.x V gösteriyordu. Yenisi 12.09V civarında gösterdi ve motorlar çalışmazken 0.2A iken, çalışırken akım 2A filan oldu... 3DR...

Şimdilik Battery Error vermedi...

19 Nisan 2019 Cuma

Ara...

Annemin hasta olması yüzünden ve havaların yağmurlu olması yüzünden bir müddet ara vermek zorunda kaldım...

Ramazan ve babamın vefatı da araya girdi...

20 Mart 2019 Çarşamba

ArduCopter (PixHawk) Source Code'unu derleme...

2 farklı derleme yöntemi var...
  1. Make ile derleme...
  2. Waf ile derleme...
Her ikisini de Windows 7 ile derledim...

İlk etapta GitHub'dan indirmek için:
Önce Windows'a Git'i ve TortoiseGit'i kuruyoruz...
GitHub'daki ArduPilot ekranındaki "Clone or Download" düğmesinde çıkan "https://github.com/ArduPilot/ardupilot.git" adresini Copy yapıyoruz..
Windows'un C:\ klasörüne geçiyoruz...
Mouse'u sağ tıklayıp "Git Clone" yapıyoruz...
Directory olarak "C:\ArduPilot" yazıyoruz...
Branch olarak : "Copter-3.6" yada GitHub sayfasındaki Branch kımından istediğiniz bir Branch'ı Git ekranında belirtiyoruz...
Recursive'i seçiyoruz...
İndirmeyi başlatıyoruz...

Make ile derleme:
Önce şu adresten Toolchain'i (Latest) indirip C:\'ye kuruyoruz...

Building for Pixhawk on Windows with Make
adresinde yazanları yapıp Make ile derleyebiliyoruz...
Örneğin:
c:\pixhawk_toolchain\toolchain\msys\1.0\px4_console.bat
cd ../ardupilot/arducopter
make px4-v2

(En sonda çıkan PX4Firmware ve PX4Nuttx hash mesajlarını dikkate almayın. px4 dosyasının olması başarılı olduğunu gösterir)...

ChibiOS olanları Make derleyemiyor. Waf kullanmak gerekiyor...

Waf ile derleme:
Önce http://ardupilot.org/dev/docs/building-setup-windows-cygwin.html deki gibi kuruyoruz...
Cygwin'i çalıştırıp "cd /cygdrive/c/ardupilot" yazıyoruz...
https://discuss.ardupilot.org/t/build-arducopter-3-6-fails/33296/3
adresinde yazanları yapıp Waf ile derleyebiliyoruz...

Önemli nokta: Web sayfasında dediği gibi. Şunları yazmak gerekiyor :
./waf distclean
git submodule deinit -f .
git clean -f -x -d
git pull
git submodule update --init --recursive

Sonra "c:\ardupilot\build.md" de yazanları uyguluyoruz...
Örneğin:
./waf configure --board fmuv3
./waf copter


14 Mart 2019 Perşembe

"Flight Mode Change Failed" hatası...

Auto Mode ile denemeler yaparken Görev Listesi'ni değiştirdikten sonra Auto Mode'e geçmedi ve "flight mode change failed" hatası vermeye başladı... Çok uğraştım ama bir türlü çözemedim...
Sonra:
ESP8266 kablosuz Telemetri ve Cep Telefonunda Tower uygulaması ile baya bir aşama kaydettim...
Tower ile bir süre bekledikten sonra ekrandaki ALT değeri 0'dan 777'lere çıkıyor... O zaman düzgün Loiter yapıyor... [ Apartmanların arasında 10 dk.da 777 olurken, Futbol Sahasında hemen 777 oluyor... ]

PC'den baktım... HUD ekranındaki EKF kırmızı iken hata veriyor, beyaza dönünce düzgün yapıyor...
[ Tower'de EKF hep yeşil... ]

ArduCopter 3.6.7'ye (ChibiOS) geçmiştim... Ama sahada Alt-Hold ve Loiter'de inişlerde hızlı indi ve zıplama yaptı...

PILOT_VELZ_MAX ArduCopter 3.5.7'de var ama 3.6.7'de yok...
Onun yerine :
PILOT_SPEED_UP, 125
PILOT_SPEED_DN, 100
olarak ayarladım...

Alt-Hold denemesinde iniş düzgün oldu...
Loiter denemesinde de kalkış ve iniş düzgün oldu...

25 Şubat 2019 Pazartesi

2019 Hedeflerim :

Bu seneki hedeflerim :
  • Geçen sene kaldığım noktaya kadar olanları basitçe denemek... [ Yapıldı. ]
  • Kumanda mesafesi içinde denemeler yapmak... [ Yapıldı. ]
  • SHGM'nin limitlerine kadar (120 m. yükseklik, 500 m yatay) uçurup yeterli güveni sağlamak... [ Yarı mesafe yapıldı. FailSafe işe yarıyor. Aşamalar şeklinde yapınca, bir sonraki denemede korku ve endişe azalıyor. ]
  • Birkaç Grid (Ortofoto, Izgara)  şeklinde yerin resmini çekmek... [ Yapmadım (Compact Kamera takma sistemi yapmak istemedim). ]
  • Birkaç FPV denemesi... [ Birkaç deneme yapıldı. Geliştirmek istedim. ]
  • Model Uçağın otonom uçuşunun basitten denenmesi... [ Yapmadım (Uçağa el atmak istemedim). ]

21 Şubat 2019 Perşembe

Büyük Kırım...

Geçen sene bu zamanlarda kırım olmuş. O yüzden dikkatli olayım dedim ama nafile... Ben ne yapsam da kırım olacak...

Önce yeni kumanda ile denedim... Arm yapınca dönmedi... AltHold modunda PID bozukluğu şeklinde osilasyon yapıp sapıtma oldu... Düştükten sonra 1 pervane kırıldı...

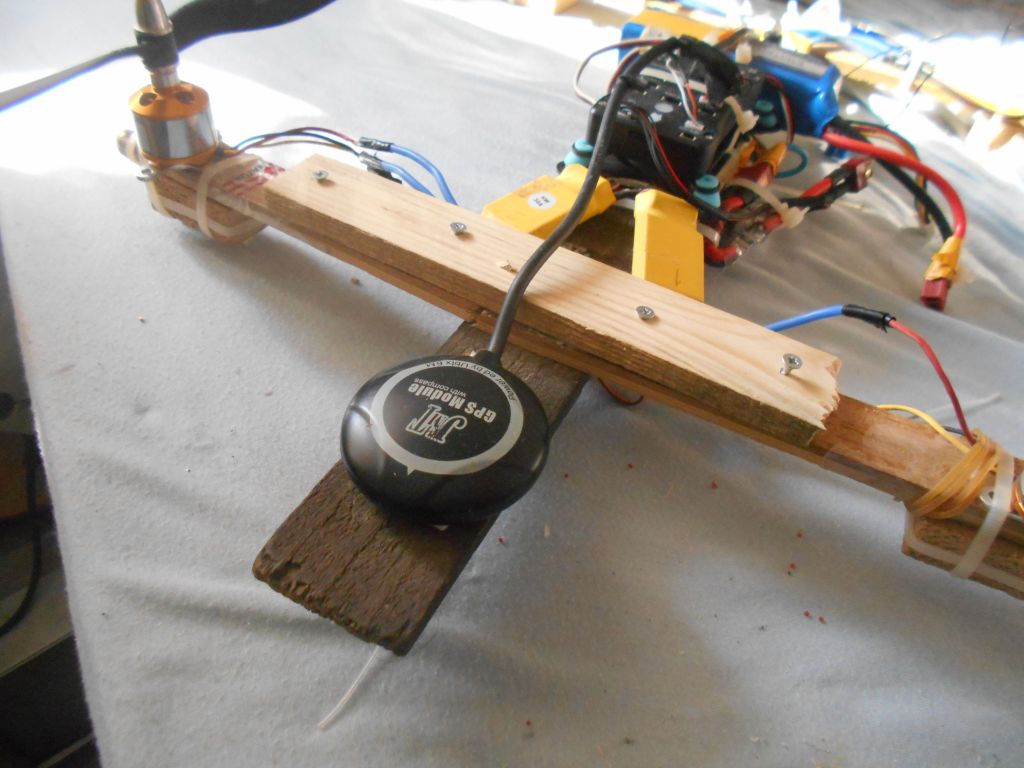
Sonra eski kumanda ile (eski ayarlar ile) denedim. Onda AltHold düzgün olsa da ben yanlış mode'a basınca 10 m yukarı fırlayıp yere serbest düşüş yaptı... 4 kalem ayak da kırıldı. Daha kötüsü 1 tahta kol da kırıldı...

Bir tahta kol kırıldı...
Tamirat:
Kırılan kola atel yapıp kaynattım :)
Gerekli ince vidaları ve tahtaları yakındaki sanayi sitesinden temin ettim...

Kırılan kola atel...
Yeni kumanda da RC Calibration ve ESC Calibration yaptıktan sonra düzgün çalıştı...

13 Şubat 2019 Çarşamba

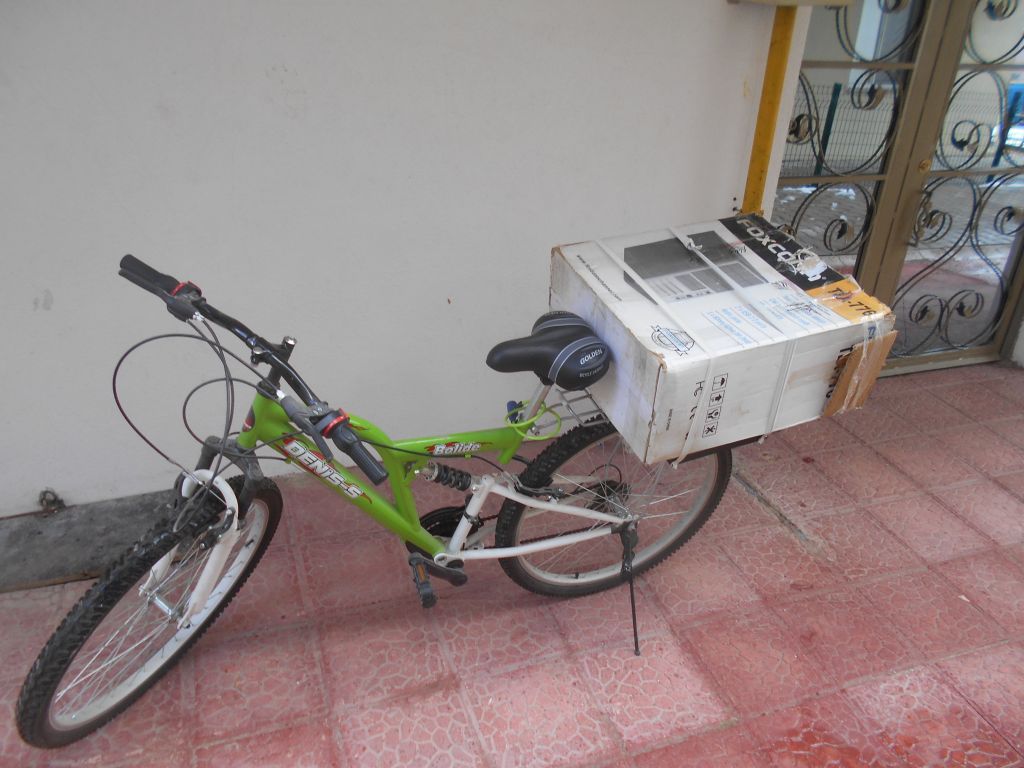
Bisiklet ile Drone kutusunun taşınması...

Geçtiğimiz hafta havalar çok iyi geçince ben de Quad'ı kutusundan çıkarıp ayarlamalara başladım...

Eskiden haftada 1-2 kez 1 km ötedeki Futbol Sahası'na gidip geliyordum... Yorulduğum için tekrar gidemiyordum... Bisiklet ile bir denedim. Günde 2 kere gidip-gelmek mümkün gibi geldi... O yüzden bisiklet ile drone taşıma sistemini düşünmeye başladım...

Eskiden Model Uçak ile uğraşırken Plastik Tabure (Plastik Oturak) sistemi gayet başarılı olmuştu...

Model Uçak 2008

Bu seneki yöntemim kutuyu bisikletin arkasına yanlamasına koyma olsun dedim... Önce geniş bir plaka monte ettim...
Geniş Plaka...
Lastikler ile kutuyu tutturdum...

FlySky FS-İ6 Kumanda Aldım...

1 ay kadar önce FlySky FS-İ6 Kumanda Aldım...
Eski kumanda alıcısının anteninin uzun olması (aşağı sarkıtınca kamera görüntüsüne giriyor) ve 3 Pos Switch olmaması problem oluyordu... Ben de 2.4 GHz, 6 Kanal kumanda almaya karar vermiştim... Para biriktirip uygun fiyata alabildim...


Kumanda Swtich pozisyonlarını şu şekilde ayarladım:
En sağdaki CH7 ile Auto'ya ayarlı.
Sağdan 2.ci olan (3 Pos.) Stabilize/Alt-Hold/Loiter olarak ayarlı.

25 Ocak 2019 Cuma

SHGM'den Pilotluk İzni...


iha.shgm.gov.tr'den Pilotluk Lisans'ı (izni) alamamıştım geçen sene... Adli Sicil Kaydımdaki problemleri Adli Sicil Kurumuna dilekçe yazarak sildirdim... Tekrar SHGM'den izin almak için bir engel kalmadı diyerek sitesine girdim ama karşıma iha pilotluk sınavı düğmesi çıktı... Talimatnameyi (PDF) 2-3 kere okudum ve 1 ay kadar sonra dedim bir deneyeyim bakalım nasıl oluyor sınav...

IHA sınavı Win7'de Chrome ile çalıştı. 20 soru var. Doğru Yanlış şeklinde. Çok kolay olduğu için akıp gidiyor... Yanlış basınca da 2 kere basmayı bekliyor :))) (yada bug var). Ben öylesine girdim 2 soru yanlış oldu (kafam karıştı). %90 aldım... 1 gün sonra tekrar girebiliyorsun...

15 dk sonra email geldi. Diyor ki:
"IHA - 0 - Sportif / Amatör lisans tipli Pilot Kaydınız onaylanmıştır."

Böylece artık kendimi daha güvende hissedebilirim...


16 Kasım 2018 Cuma

Soğuklar ve değerlendirme...

Havalar artık bozuldu...
Önce sabahları çok soğuk olmaya başladı...
Birkaç gün öğlenleyin müsait oldu...
Bu arada sağlık problemleri müsait olmadı...
Sonra soğuk ve yağmur... Artık Kar yağacak herhalde...
Soğuğu sevmiyorum ama adamlar -20 °C'de bile uçuruyordu..
Norveç'li Per Tideman (LA9EX)

Bu seneki (geçen) hedeflerin değerlendirilmesi:
  • WayPoint uçuşları :  AC3.2.1'den AC3.1.5'e geçince iyi oldu...
  • Kamera ile uçuşlar : Öne bakan ve aşağı bakan Compact kamera denedim... Kamerayı tanımak önem kazandı...
  • 1x1 km'lik alanı tarama : Grid uçuşları çok ciddi oldu. Güven çok önemli... 50x50m gibi 2 Grid uçuşu yaptım. Görüntü İşleme tecrübesi oldu...


16 Ekim 2018 Salı

PixHawk'a geçiyorum...

PPM Encoder oldu.

Power Module GM v1.0... Kontrol edildi... Akım yönü board üzerindeki ok işareti ile anlaşılıyor...
[ Bu Power Module'de problem oldu. Yeni bir Power Module aldım sonra. ]

Ok işaretine dikkat...

Motorları aktif etmek için Safety Button'a 3 sn. basılı tutmak gerekiyor... Motorlar dönerken (pervanesiz) Mission Planner'deki Battery Monitor'de değerler çıkıyor...

GPS kablosu APM 2.5.2'dekinden farklı... Neyse ki PixHawk paketinden uygun soket ve kablo çıktı...

Firmware : APM:Copter V3.5.7 (son stabil versiyon)...

ESC Calibration Mission Planner'de yazdığı şekilde yapınca kolay oldu...

Alt-Hold ile inişi daha güvenilir hale getirmek için:
MOT_SPIN_ARM,0.058
MOT_SPIN_MIN,0.075
PILOT_VELZ_MAX,125
yaptım...

LOG kaydetmiyordu. Üzerindeki 8 GB SD-Card'ı, 2 GB olanla değiştirip FAT16 formatladım. Oldu...
[ Eski çalışan SD Card 'deki verileri 8 GB'a kopyalayınca da oluyor. ] [ Ama o da problemli oldu. En iyisi bir SD-Card okuyucu ile kartı değiştirip deneyerek kontrol etmek... ]

15 Ekim 2018 Pazartesi

Grid (ızgara) şeklinde tarama denemesi...

Pazar günü öğleden sonra şartlar müsait idi. Ben de bir Grid denemesi yapmaya karar verdim...
Amacım yükseklik kaybetme problemi hakkında bilgi toplamaktı... Sabah 08:30'da yaptığım uçuşta 8 m'de havalanınca 1 m. kadar düşüş olmuştu... Öğleden sonra 14:00 gibi tekrar bir Grid uçuşu yaptım...

Google Earth'de gösterim (APM Waypoints)...

Ara noktları koyunca gayet düzgün uçtu..
Sonuçta, hava çok müsait iken, yüksekliği 13 m. ye ayarlardığım Grid uçuşu gayet düzgün oldu. Yükseklik kaybetme fazla olmadı...


11 Ekim 2018 Perşembe

Auto Mode'da Yükseklik Kaybetme Problemi...

Geçen hafta sonundaki uzun WP uçuşlarında 8 m'ile başladığım yükseklik, uzun aralıkta 2 m'ye kadar düştü... Sabah olurken hava çok soğuktu ve ıslaklık vardı...
Pazar öğleden sonra yaptığım denemede yükseklik kaybetme pek olmadı gibi...

Düşündüm de belki de problem hızlı uçmasından dolayı da olabilir. Çünkü uzun aralıkta hızlı uçuyor...

Mavi Hızı, Yeşil de yüksekliği gösteriyor...

Grafikte hız 4 m/s'ye çıkınca yükseklik de 7.5 m.'den 2.5 m.'ye düşmüş gibi gözüküyor... (Yükskelik ve Hız GPS'ten gelen veriler...)

3 Ekim 2018 Çarşamba

RC Kumanda çekim mesafesini ölçme...

Grid uçuşu sırasında bir noktada 2-3 sn'lik bir cozutma olmuştu... Bunun sebebini bulmak için Kumanda Çekim Mesafesi'ni ölçmeye karar verdim...

Kumanda Markası : Futaba T6EXP
Frekansı : 35.200 MHz

Yöntem: 2 Cep telefonu vasıtası ile ölçme...
Önce pervaneleri çıkardım... Sahaya gittim... Annemin Cep Telefonunu Quad motorunun yanına tutturdum...

2.ci Cep Telefonu'nu motorun yanına tutturdum..
(Ters koymuşum ama yine de oldu)
Benim telefona bağlandım... Benim telefonun kulaklıklarını taktım... Quad'ı uzak saha köşesine, kutu üstüne koydum... Kumanda ile Arm,DisArm yaptım sık sık... Saha ortasına kadar ancak düzgün çekti (55 m kadar uzaklık)...
Sonra Receiver antenini yere doğru sarkıtıp, 50 cm kadar yere uzattım... Bunda sahanın sonuna kadar Direkt Görüşte düzgün çekti 110 m kadar... Sonra üstüne bir de Direkt Görüş olmadan da bir 100 m. daha gittim düzgün Arm,DisArm yaparak...

Çekim Mesafesi...

Sonuçta : Kumanda mesafesini bilmek iyi birşey... Artık eskiden mesafenin yetmediğini anlamış oldum... Bundan sonra antenini ayarlamam gerekiyor (ince teli yere doğru sarkıtmak lazım)...


1 Ekim 2018 Pazartesi

İlk Grid (ızgara) şeklinde tarama denemesi...

Quad'ın altına yere doğru bakan kamera monte ettim... REC düğmesine basarak 1280x720'lik video kaydettim... Bu tarama işi beni gerçekten zorladı... Çok ciddi bir uçuş oldu... Rüzgar da vardı. Bazen 5 m/s gibi esiyordu...

Uçulan Grid çizelgesi...
Çektiği Video'daki Frame'leri VirtualDub programı ile jpeg olarak kaydedince görüntü kalitesi Net olanlar, Flu olanlardan daha fazla yer kaplıyordu diskte... Böylece Net olan Frame'leri ayıkladım...

Log'daki GPS verilerinin jpeg'ler (Frame'ler) ile eşleştirmesi de mümkün oldu... Kritik nokta Video ile Senkronizasyonu sağlamaktı.. Yerden ayrılma zamanı GPS bilgisindeki Alt'a bakarak  ms. olarak belirleniyordu... Bununla Senkronizasyon sağlanabildi...
Yine de başlangıç offset'ini saptamak için belli bir koordinata yakın resimleri AutoPano ile Stitch yapıp, düzgün olup olmadığına bakıp, Offset'i ayarlama yaptım...

Bu uçuşu yapmamdaki ana etken Güven meselesi oldu (yada Rizk de denebilir)...

25 Eylül 2018 Salı

WayPoint, Flight Path problemi hk.

ArduCopter 3.1.5 baya problemsiz uçuyor... 3.2.1'den çok daha iyi oldu, benim denemelerimde...

WayPoint'ler arasında yay çiziyordu. Biraz uğraştıktan sonra baya düzgün hale getirdim...

Uçuş planı şu şekilde oldu:
Multiple Waypoints
 

Son Ayarlar:
Compass_Dec ile oynayarak başlangıçtaki yayı azalttım...
En son :
COMPASS_AUTODEC, 0
COMPASS_DEC,0.209 (12°)
WP_YAW_BEHAVIOR,0 yaptım (Never Change Yaw) (Yani Yaw açısını değiştirmeden gidiyor)... Böylece çok fazla dönüşlerdeki Yaw kaymasını önledim...

ArduCopter Multiple Waypoints, Flight Path


17 Eylül 2018 Pazartesi

ESP8266 Wi-Fi modülü ile Telemetri


Arduino WiFi kartı olarak ESP8266 aldım... Bunun Telemetri için kullanılacağından haberim yoktu... Web'de bazı örneklerle karşılaştım...  Bkz : http://ardupilot.org/copter/docs/common-esp8266-telemetry.html

ESP8266 ve CH340 birlikte.

APM'nin Compass ayarının açık alanda, mümkünse benim Futbol Sahası'nda ayarlanması gerekliliği ortaya çıktı... O yüzden Telemetri olarak denemeye giriştim...
Burdaki gibi yaptım : http://ardupilot.org/copter/docs/common-esp8266-telemetry.html

Evde PixHawk kartına takıp bir denedim... Çok başarılı oldu... PC'deki Mission Planner UDP olarak bağlandı... Cep telefonunda da "Tower" uygulaması da UDP olarak bağlandı... Çok zevkli oldu...

13 Eylül 2018 Perşembe

ArduCopter 3.1.5'i deneme...

ArduCopter 3.2.1'den 3.1.5'e geçip bir denemek istedim...
Çünkü WP denemelerinde problemler çıktı... Birkaç kişi 3.1.5'e geri geçince düzeldi filan demiş. (Bu Norveç'ce sayfanın çevirisini Chrome ile yapabilirsiniz...)
O yüzden birkaç deneme yapayım dedim... Sonra da PixHawk'a geçerim...

3.1.5'e geçerken Parametrelerde kafam karıştı... PID ayarlarını 3.1.5'deki gibi mi yoksa 3.2.1'deki gibi mi yapayım karar veremedim...

Eski 3.2.1'in parametrelerini kullanarak bir deneme yaptım... İlk denemede  Alt-Hold modunda 3 sn sonrasında çok feci sallanma yapıp cozuttu!!!

Sonra parametreleri 3.1.5'in Default değerlerine aldım. Belirlediğim bazı eski parametreleri onun içine güncelledim... RC, Compass ve Accel (INS) ayarlarını tekrar yaptım... AHRS_TRIM_X ile oynayarak yana yatma (Roll) açısını ayarladım..

Sonraki denemeler düzgün oldu... En son eski 1WP ve sonra 2WP (sola) denemesi de başarılı oldu... 2WP'yi sağa doğru denedim. O da başarılı oldu...

Bir problem olarak : WayPoint'lere giderken sol yanına doğru yay ve spiral çiziyor...


10 Eylül 2018 Pazartesi

Multi Waypoint Problemi

Tek WP ile deneyince WP artık oldu sanmıştım ama 2 hafta önce, çoklu WP deneyince çok bozuk oldu... Ben de Log'ları incelemeye başladım. Kendim Log analiz programı yaptım...

Ayrıca inişlerde Stabilize ile olunca Throttle'ı kontol edemediğimden dolayı çok kırım oluyordu (manuel olarak kumandadaki zorluk). Ben de AltHold ve Thr-Cut ile indirme yaptım. İşe yaradı...
 [ Thr-Cut düğmesi kumanda üzerinde... ]

Internet'de araştırınca parametreler ile alakalı birşeyler demişler. Ben de onları ayarladım. Bu hafta önce 1 WP denedim. Düzgün oldular. Sonra parametreleri ayarlayıp 2 WP denedim. Başarılı oldu...
(Parametre ayarı : EKF_CHECK_THRESH=0 yaptım)

Sonra 2 WP'yi diğer yana doğru deneyeyim dedim... Yine bozuk davrandı... Sonra umutsuzluk oldu. Bu 1 ileri, 2 geri durumları artık umudumu azalttı... Çünkü uzun mesafe Auto Mode'da hata olursa kayıp çok olur. İstenmeyen durumlar olur...

İyi olan tarafı bu problemlerin zamanla tecrübeye dönüşüp ilerisi için faydalı olması...


13 Ağustos 2018 Pazartesi

Kamera ve Auto Mode (Waypoint)

Auto Mode (Waypoint) denemeleri ve Kamera taşıma denemeleri sonrasında Auto Mode ile Kamera kaydı yaptım...

Nikon S2800 Kamerayı alta monte ettim...
Auto Mode (WP) uçuşları gayet düzgün oldu...

Görev Listesi  şu şekilde:


Kaydedilen Kamera Görüntüsü...


30 Temmuz 2018 Pazartesi

Çeşitli Denemeler

Birkaç aydır çeşitli denemeler yapıyorum ve problemleri çözmeye çalışıyorum...
 
Loiter'de inişten sonra kontrolden çıkıp sapıtma problemi vardı. Bu belli bir tarihten sonra olmaya başlamıştı... O zamandan önceki Parametre'leri geri yükledim, şimdilik düzeldi...

Daha iyi bir sürüm için PixHawk'a geçmeyi planladım ve PixHawk ana kartını almayı başarabildim... Sırada ufak modül'leri alma var...

Bazı denemelerde Stabilize modunda indirmek zorunda kaldım. Ama elim Stabilize'ye alışık olmadığı için çok sert iniş yaptım ve kalemden ayaklar dip kısmından kırıldı birkaç kere... Tamiri pek zor olmadı ama yine de ileride daha sağlam ayaklar yapabilirim (falçata ile yandan kanırttırarak çıkıyor)...


19 Nisan 2018 Perşembe

Kumanda'da Kanal Arttırma

Elimdeki Futaba T6EXHP kumandada Uçuş Modu olarak 2 pozisyon oluyordu... Bunu arttırmak istedim... Yeni kumandalar 250 TL civarındaydı... Ben de kendim yapmaya karar verdim...

Böylece bu ara, elimdeki Art-Tech ve Funtaba kumandalarımdaki kanalları arttırmak ve analog 3 pozisyonlu switch yapmak için Arduino ile devre ve program yapmakla geçti...

Bkz: http://deneme214.blogspot.com.tr/p/blog-page.html


3 Nisan 2018 Salı

Problem zamanı...

2 Kaza oldu:
FailSafe'de yere indikten sonra Cozutma problemi (kontrolden çıkma) ve kaza...
Sonrasında deneme ve Havada Cozutma problemi (kontrolden çıkma),  kaza ve kırım...

Problem 1:
FailSafe; Land (Otomatik İniş) olarak ayarlı idi...
İlk denemede Loiter ile havalandırdım ve FailSafe'e geçirdim... 1 sn yalpaladıktan sonra Land moduna geçti ve indi ama yere inince cozuttu. Kontrolden çıktı ve 5-6 sn sonra ters dönüp zor zar durdu... Toprak saha olduğu için kırılma olmadı...

Problem 2:
Kontrol etmek için tekrar deneme yaptım... Pili resetledim... Fazla beklemeden (GPS'e dikkat etmedim)  Loiter ile 1.5 m yükseğe havalandırdım... Havada 2-3 sn birşey olmadı ama  sonra havada cozuttu ve 5-6 sn kontrolden çıktı... Bu denemede ayaklıklardan birinin yuvası kırıldı...

Tepe Taklak Döndü...
Sonrasında pek moralim bozulmadı. Daha çok enerji topladım ve heveslendim diyebilirim... Programcı olduğum için böyle sorunları seviyorum biraz :)  [ Ama korkmaya ve daha tedbirli olmaya başladım ]

İnternet'te araştırma:
2.ci kaza (havadayken cozutma) GPS yüzünden olabilir. İlk kaza (İnişlerde olan kazalar) ise aşağıdaki yazılım hatası sanırım...

Copter: takes too long to detect landing and trying to disarm causes flipping #2068
Demiş ki : Drone yere indiğini anlayamayıp uçuyormuş gibi davranıyor...
Versiyon 3.2.1'de (benimki) bu problem varmış ve Versiyon 3.3'e (PixHawk) geçince düzeliyormuş... (Tabi ben geçemiyorum)

[ ÇÖZÜLDÜ :  Belli bir tarihten sonra cozutmaya başlamıştı. Ben de daha eski bir tarihin parametrelerini yükledim düzeldi... ]

Landing drone flips over and will not turn off?
Kontrol altına almak için Stabilize Modu'na geçin demiş...

Ne olduğunu anlamak için DataFlash Log'ları aktif hale geçirdim... Kumanda modlarını Alt-Hold/Stabilize olarak ayarladım... Kırılan ayaklığı tamir ettim...

Sonra kısa bir denemede Stabilize ve Alt-Hold normal çalıştı...
Yine kısa bir denemede Loiter de düzgün çalıştı...

31 Mart 2018 Cumartesi

Bir iyi, bir kötü haber...

Baştan birkaç Loiter denemesi yaptım...
Bir Loiter denemesinde kalkışta sapıtma yaptı. Oynadı ve zıplayıp durdu. 10 sn kadar kumanda edemedim... Sonra durdu...

Sonra WP denemesi yaptım... Yavaşça saha ortasına gitti. Sonra kalktığı yere geri döndü ve kendiliğinden yere konup durdu...

30 Mart 2018 Cuma

SHGM'den izin...

WP uçuşunu Futbol Sahası'nda yapmam gerekiyordu. Bu yüzden izin için başvurmuştum. 3-4 hafta önce...

Bugün SHGM'den telefonla aradı.

Dedi sizin uçuşunuz için izin almaya gerek yok.
Kanun maddelerini okudu. Dedi bunlara dikkat ederseniz izin almanıza gerek yok...
[ Sanırım kanunda yazan "Spor Alanı" nda uçuş serbest kısmını atlamışım... ]

26 Mart 2018 Pazartesi

Birkaç deneme ve ilk WP denemesi...

1-2 haftadır birkaç deneme yaptım...

Bahçede Kırım'dan sonra Futbol Sahasında Loiter denedim...

Hastane Bahçesinde Loiter denedim...

Şehir Dışında Çukur'da RTL'yi denedim :
Bu eski RTL denemesindeki gibi başarılı geçti... Hatta bu sefer tam otomatik iniş yapmasına müsade ettim...


Futbol Sahasında ilk WayPoint'i (Auto Mode) denedim :


Kumanda modları : Loiter/Auto

Plan Listesini şu şekilde doldurdum:
  1.  Waypoint 1 = Futbol Sahası Ortası, 6 m yükseklik
  2.  RTL
Büyütmek için resime tıklayınız...
Görüldüğü gibi tek WP deniyorum çünkü Rizk'i en aza indirerek uçmaya çalışıyorum... Polis filan var mı dikkat ediyorum (İzin almak için müracat ettim ama bir yerlerde takılıyor... SHGM'yi aştık ama bu sefer de Mülki İdare Onayı Bekleniyor yazısı çıktı. 3-4 haftadır bekliyorum.)...
Neyse... Loiter olarak başlattım. Auto Modu'na geçirince ilk WP'ye hızlı bir şekilde gitti. Sonra geri döndü. RTL'yi iyi bitiremeyince ben de Loiter'e alıp kendim indirdim... Şimdi bunu deneyeceğim artık...
Gidiş hızını (WPNAV_SPEED) 500 cm/sn yerine 200 cm/sn'ye ayalayıp yüksekliği de 4 m'ye ayarladım...